

Con la continua ricerca dell'efficienza dei motori, i rotori a cave chiuse vengono gradualmente riconosciuti dai produttori di motori. Permotore asincrono trifaseLa perdita di vibrazione impulsiva si verifica durante la rotazione a causa della presenza di scanalature sui denti dello statore e del rotore. Se il rotore adotta una scanalatura chiusa, l'intercapedine d'aria effettiva si riduce e la pulsazione del campo magnetico nell'intercapedine d'aria si indebolisce, in modo da ridurre il potenziale magnetico di eccitazione e la perdita di campo magnetico armonico, il che contribuisce a migliorare le prestazioni del motore.
La direzione dell'arco dimotore a induzione trifaseè un parametro importante del rotore a scanalature chiuse. Quando il tipo di scanalatura del rotore è lo stesso, la scelta di diverse altezze dell'arco avrà diversi gradi di influenza sulle prestazioni del motore. È difficile verificare l'uniformità del rotore a scanalature chiuse perché non c'è una tacca, ed è facile che si verifichino problemi di dentellatura nascosti e aumentino i fattori incontrollabili.
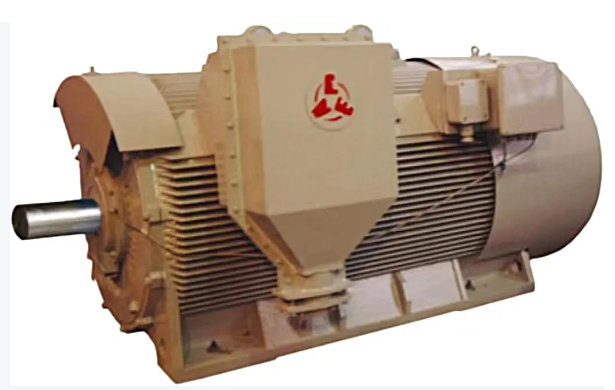
L'utilizzo di cave del rotore chiuse non solo può ridurre le perdite parassite e le perdite nel ferro del motore, ma anche aumentare la reattanza di dispersione del rotore, con conseguente diminuzione del fattore di potenza, aumento della corrente di carico dello statore e aumento delle perdite dello statore. La coppia e la corrente di avviamento diminuiscono, mentre lo slittamento aumenta. Pertanto, quando si utilizza una cava chiusa, è necessario considerare contemporaneamente la variazione dei parametri prestazionali, in modo da ottimizzare le prestazioni complessive del motore.
Motore a induzioneSi riferisce a un tipo di motore che si basa sull'induzione elettromagnetica tra i rotori per indurre corrente nel rotore e realizzare la conversione di energia elettromeccanica. Lo statore del motore a induzione è costituito da tre parti: il nucleo dello statore, l'avvolgimento dello statore e il telaio. Il rotore è costituito da un nucleo del rotore, un avvolgimento del rotore e un albero rotante. Il nucleo del rotore fa anche parte del circuito magnetico principale, generalmente composto da lamierini di acciaio al silicio di 0,5 mm di spessore sovrapposti, ed è fissato all'albero rotante o al supporto del rotore. L'esterno dell'intero rotore è cilindrico.
Gli avvolgimenti del rotore si dividono in due tipi: a gabbia e avvolti. In condizioni normali, la velocità di rotazione del rotore del motore a induzione è sempre leggermente inferiore o leggermente superiore alla velocità del campo magnetico rotante (velocità sincrona), per questo il motore a induzione è anche chiamato "motore asincrono". Quando il carico del motore a induzione varia, la velocità e lo slittamento del rotore cambiano di conseguenza, in modo che la forza elettromotrice, la corrente e la coppia elettromagnetica nel conduttore del rotore cambino in base alle esigenze del carico. In base allo slittamento positivo e negativo e alle dimensioni, il motore a induzione ha tre stati di funzionamento: motore, generatore e freno elettromagnetico.
Data di pubblicazione: 29 settembre 2024